Pololu Blog »
Pinoccio demo using 3pi: Web Rover
Posted by Paul on 15 February 2013
0 comments
Tags: community projects
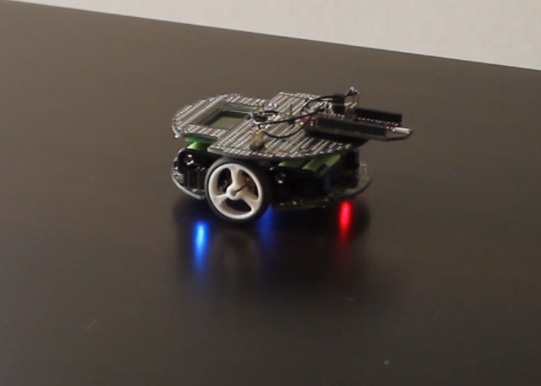 |
This demo project for the Pinoccio wireless microcontroller combines a Pololu 3pi with a Pinoccio to create a rover that can be driven remotely over the internet.
Featured link: http://pinocc.io/examples/webrover/
-
Veter Robot
- 25 January 2013This nice-looking autonomous robot uses a Dagu Rover 5 Tracked Chassis. The Veter Robot was designed to be used as a robotics research platform....
-
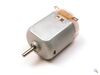
Replacement motor for the NERF Stryfe
- 8 March 2013We recently heard that the Solarbotics RM2 is being used as a replacement motor for upgrading flywheel NERF blasters. In this discussion on the...
0 comments
Post a comment


Home | Forum | Blog | Support | Ordering Information | Lists | Distributors | BIG Order Form | About | Contact
© 2001–2026 Pololu Corporation